清华大学生物医学工程学院宁国琛、廖洪恩课题组联合北京清华长庚医院、青海省人民医院等单位,在《自然·通讯》(Nature Communications)发表“用于自主肝脏超声检查的轻量化便携机器人”(A lightweight portable ultrasound robot for autonomous liver sonography)研究论文。课题组研制了可固定于腹部的轻量化超声机器人,使其能够学习医生的扫查经验,自主调整探头并采集肝脏超声标准切面,为多种不同超声医疗资源需求场景提供新的技术支撑。
超声设备虽便于携带,高质量检查仍依赖医生的专业操作。在偏远地区和院前转运等场景中,超声医生往往难以及时到场,限制了检查服务的可及性。如何将医生的扫查经验融入便携设备,使其在缺少专业人员现场操作时自主获取规范图像,是本研究着力解决的问题。研究团队将轻量化机器人与人工智能相结合。体表机构连同探头和力传感器总重588克,可随身体运动,并结合超声图像、探头位姿和接触反馈自主寻找标准切面,为专业医生难以及时到场的场景提供图像采集支持。
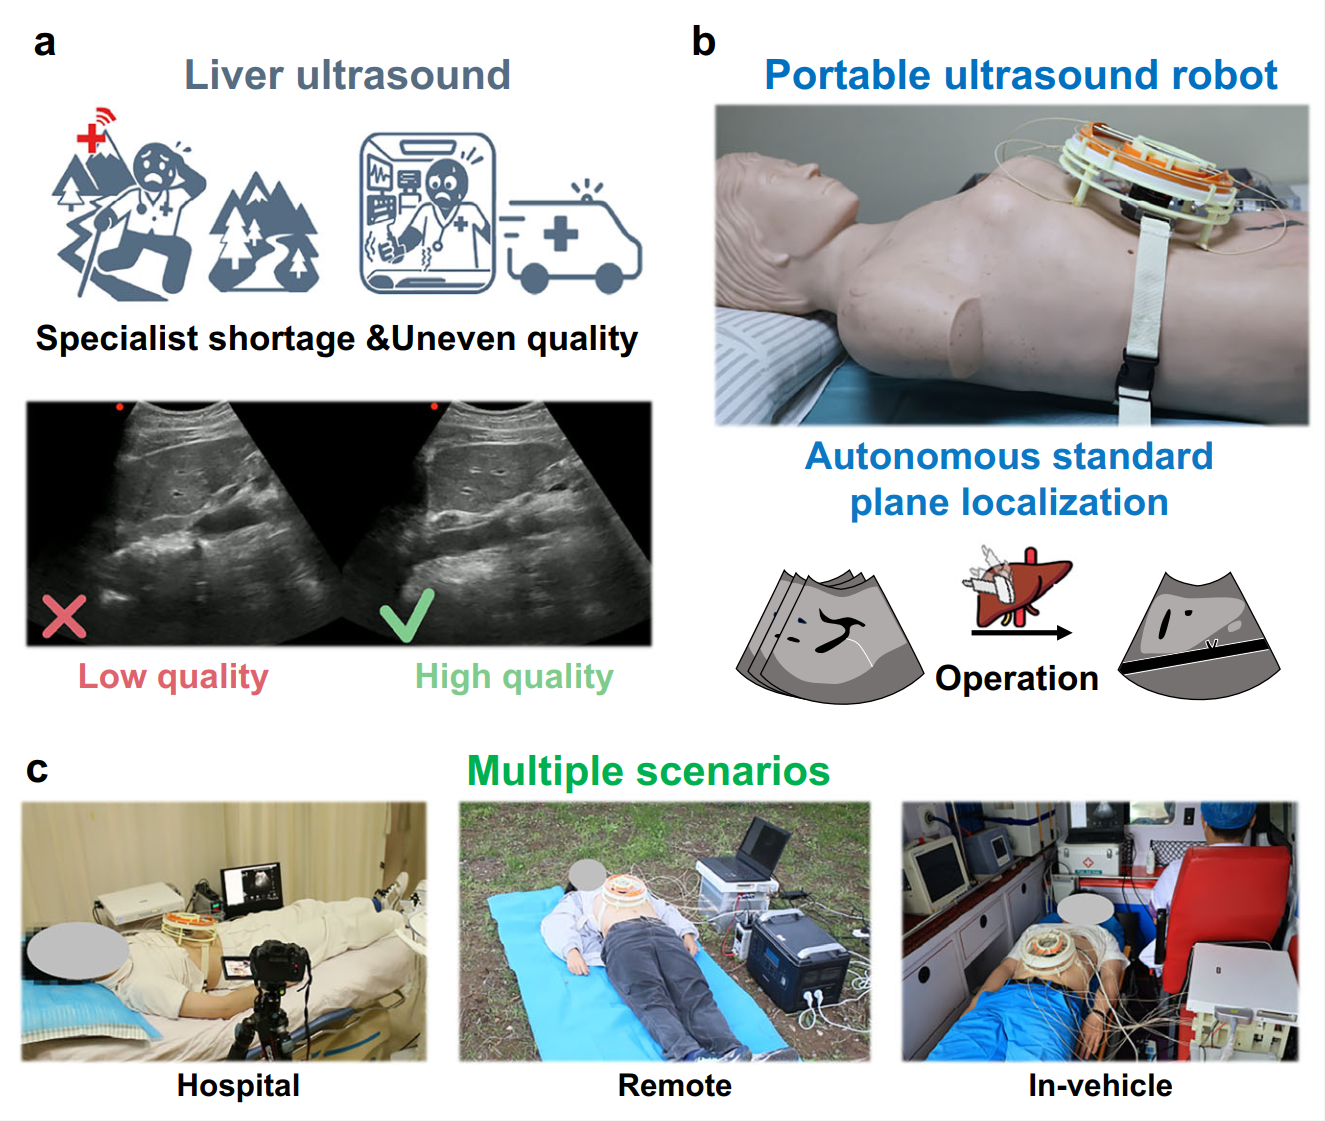
图1 便携式自主肝脏超声机器人整体示意图
轻量化机器人克服场景限制
该系统采用了与人体随身贴合的设计,通过绳索驱动将执行机构与控制机构解耦,配备紧凑的六自由度结构,在局部工作空间内完成三维平移与三维旋转。机身有效机构总质量仅588g,整机不超过10kg,以更好适应呼吸与环境扰动带来的变化。
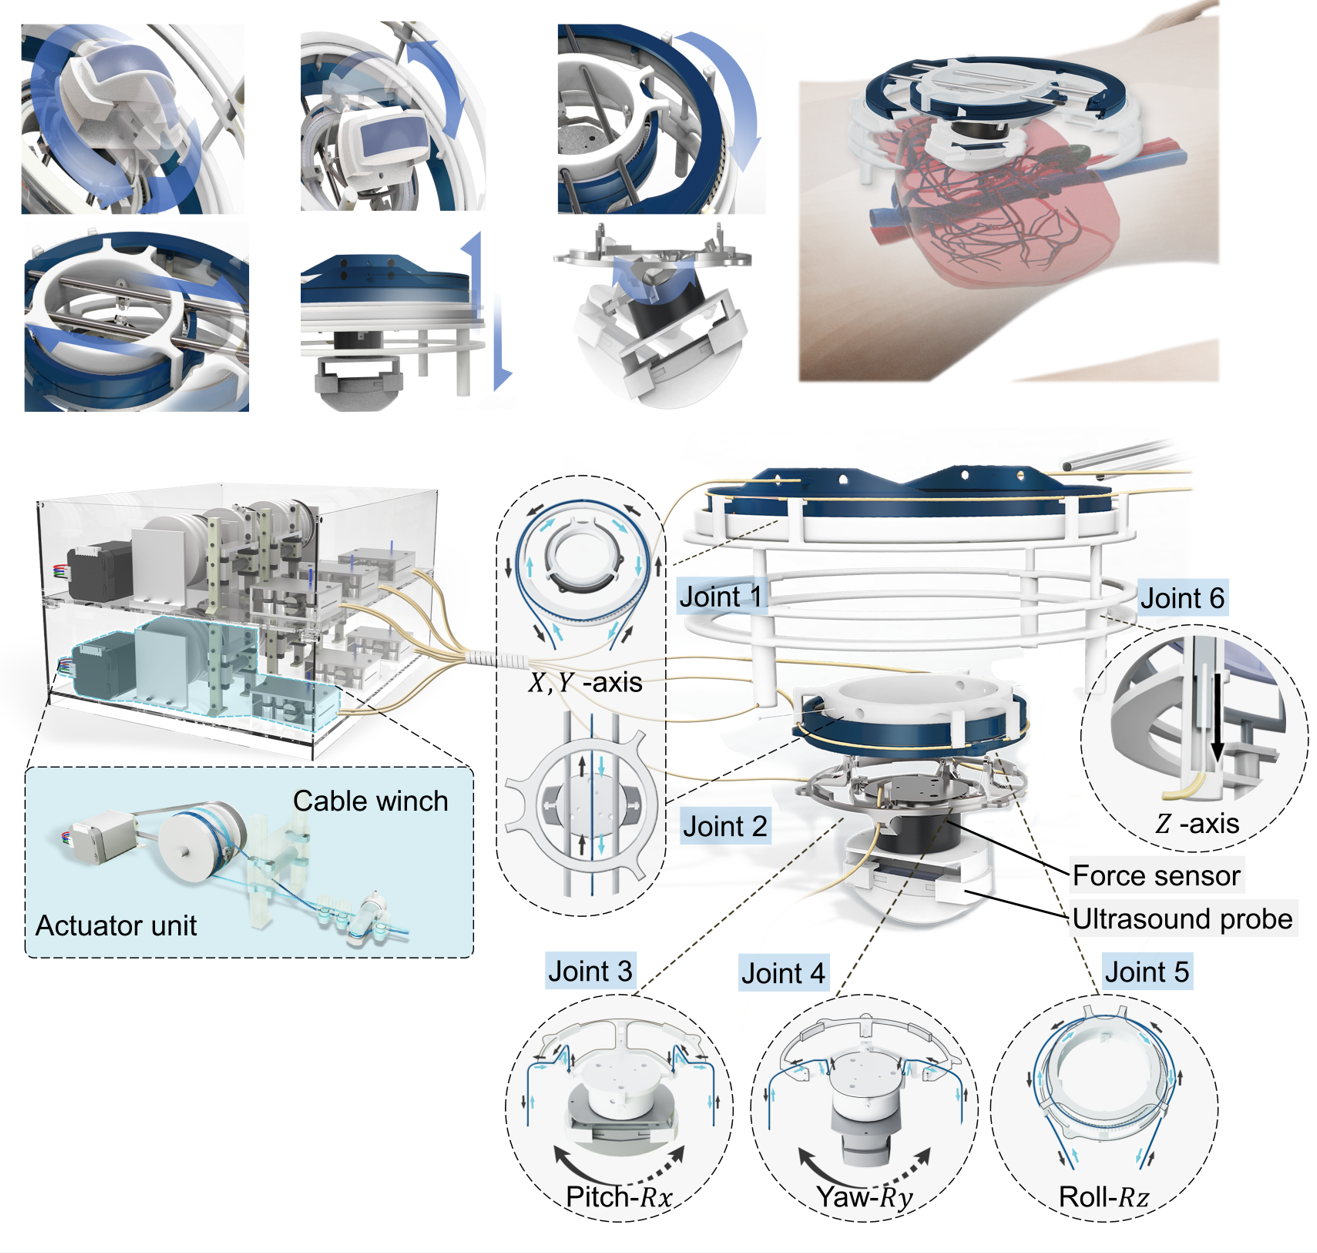
图2 轻量化超声机器人系统结构
从“手法经验”学习,自主在不连续声窗中找准切面
研究团队进一步构建了医生操作经验驱动的AI自主控制方法。利用模仿学习从标准肝脏检查流程获得的探头轨迹与操作规律。在扫描过程中,AI能够融合空间信息、触觉/力反馈以及实时超声图像,生成自适应的探头运动策略。其目标是在存在不连续声窗、呼吸运动以及伪影干扰等复杂因素时,仍能完成标准成像平面的定位与图像采集。系统在119名受试者中进行了评估。结果显示,机器人完成的超声采集能够产生可解释的图像,并在解剖测量方面与医疗参考表现一致。
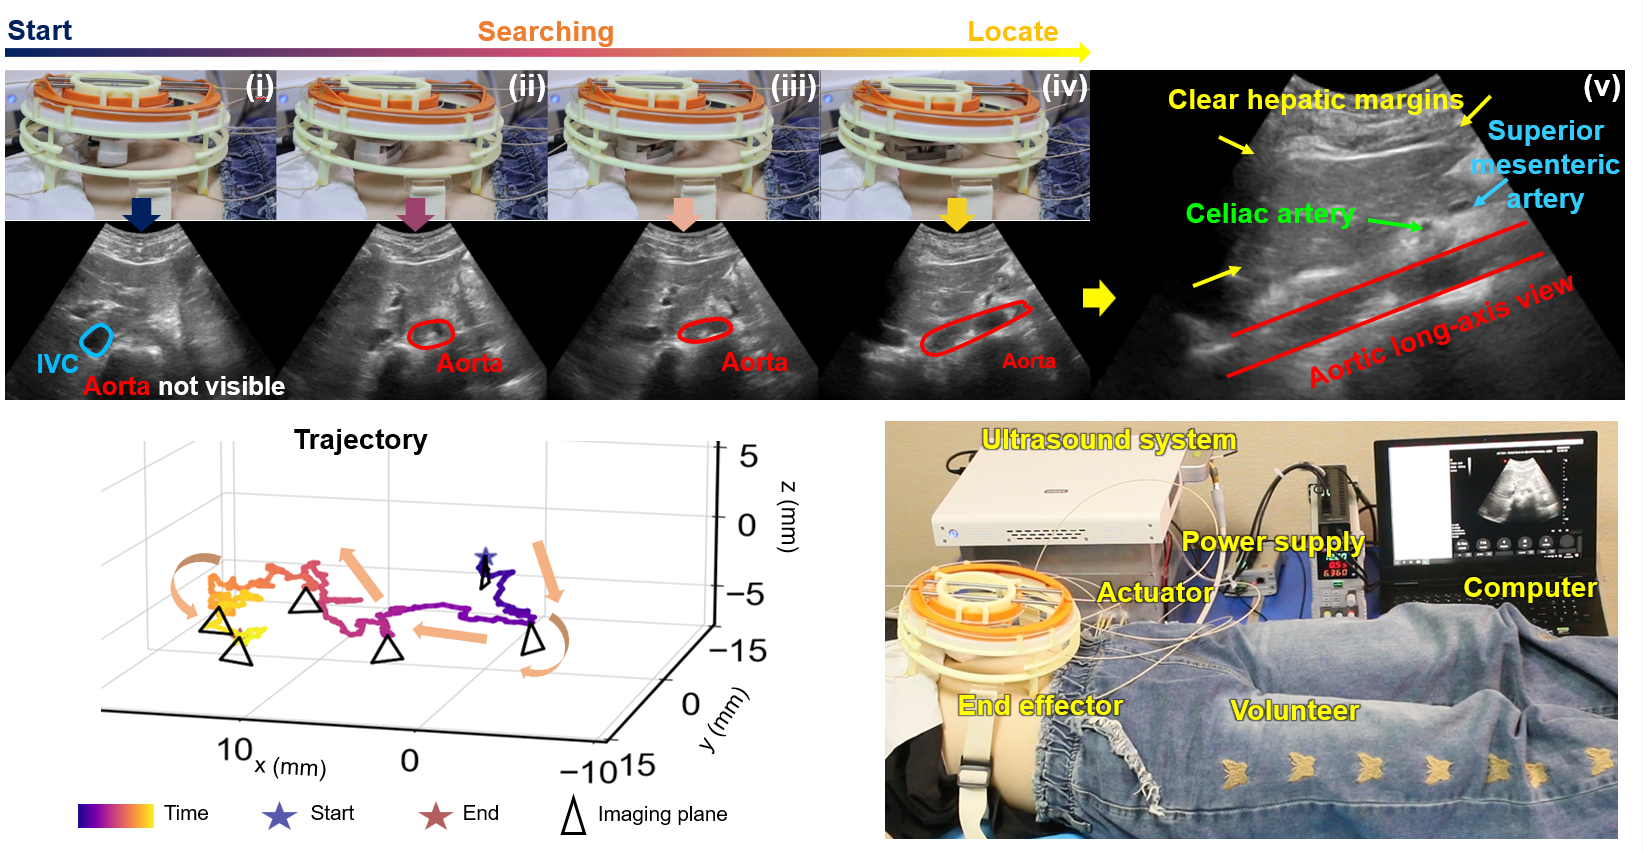
图3 机器人自主寻找标准切面的连续过程与轨迹
走出实验室,在高原低资源场景与动态条件下验证可行性
研究不仅在常规医疗机构条件下评估系统性能,研究团队与青海省人民医院合作,在青藏高原这一高海拔、低医疗资源分布地区,开展面向肝包虫筛查可行性测试。并进一步在更具挑战性的动态条件中验证,包括移动车辆相关的扫描情境。这些结果表明,便携式轻量化机器人与自主控制框架,有望将超声标准化能力扩展到专科机构之外。
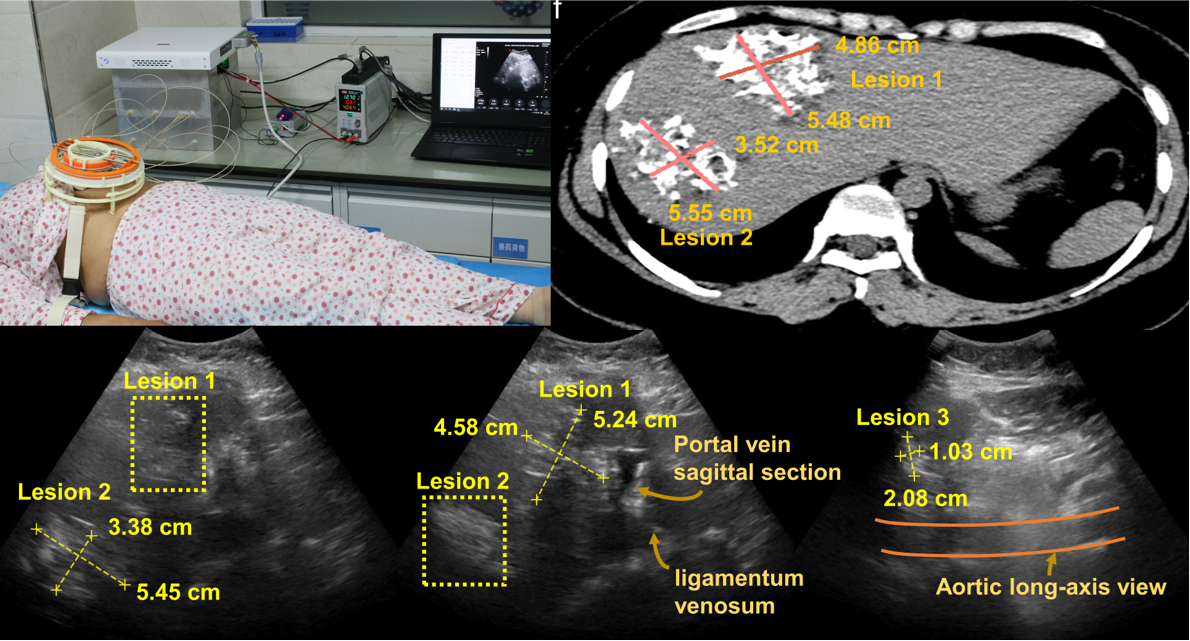
图4 肝包虫病筛查可行性验证
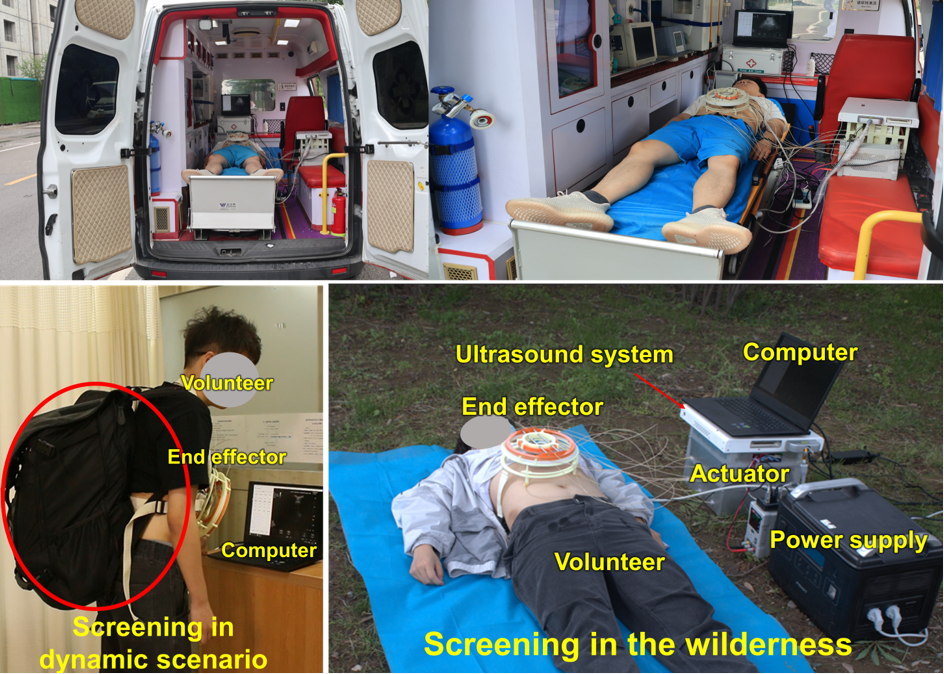
图5 动态车载、人体运动、野外户外多场景应用可行性验证
结语:为“可标准化的便携超声”提供新路径
该研究把“携带设备”与“标准化的操作能力”对齐,通过设计与人体耦合的轻量化机器人硬件与由医师示范驱动的自主智能控制,降低对现场熟练操作者的经验依赖,为肝脏筛查及相关疾病的早期发现与随访监测提供新的技术方案与落地思路。
全文链接:https://www.nature.com/articles/s41467-026-79007-5
研究由清华大学、北京清华长庚医院、青海省人民医院等单位合作完成,受到国家重点研发计划、国家自然科学基金项目支持。清华大学生物医学工程学院教师宁国琛为本文最后通讯作者,廖洪恩教授为共同通讯作者,清华大学生物医学工程学院22级直博生李子涵和24级直博生徐逸骁为共同第一作者。北京清华长庚医院超声科张雷医生团队,青海省人民医院辛盛海医生、刘林勋医生团队对本研究有直接贡献。


 清华大学医学科学楼(清华大学西北门南行50米路西侧)
 62787861
 sygcxybgs@mail.tsinghua.edu.cn
 微信公众号

