


Contact Us:
Tel:
E-mail:E- ningguochen@tsinghua.edu.cn
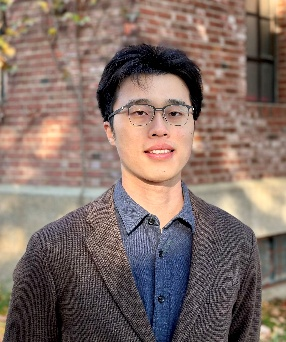
宁国琛博士于2021年获清华大学生物医学工程博士学位,获清华大学优秀毕业生称号。现任清华大学助理教授、博士生导师。聚焦以临床需求为牵引的智能医疗机器人系统研究,以动态融合医学影像、小型化与轻量化机器人结构设计、复杂医疗操作自主化为主线,以在体深部组织的机器人诊疗为目标,致力于形成以新型医疗机器人为主要载体的临床诊疗与研究创新。相关研究在包括Nature Communication、MedIA、Theranostics、IEEE Trans.系列等医工交叉领域期刊,以及IEEE ICRA、IROS、MICCAI等学术会议发表。主持包括国家重点研发计划青年科学家项目、中国科协青年人才托举工程项目、国家自然科学基金面上项目、青年基金项目等多项科研项目。
研究领域1:小型化与柔性机器人设计
聚焦自然腔道介入、动态人机交互等复杂医疗场景场景,形成以微型连续体/软体可控器械为核心的研究方向,建立更贴近临床操控习惯、同时更具灵巧性与组织顺应性的器械形态与运动学基础,为后续自主控制与医生协同提供可靠载体。
研究领域2:医疗机器人高级别自主化智能
围绕“机器人理解场景、理解任务、理解医生意图”的目标,形成以场景感知—分层决策—稳定执行为主线的高级自主智能研究。通过对医生操作流程的理解提升在机器人在操作流程中的空间认知能力,并以智能框架实现系统在真实动态活体环境中具备高级别自主导航与操作的能力。
研究领域3:临床创新与验证
以“可进入临床流程、可量化评价、可证明获益”为核心,形成临床场景创新与动物实验验证研究方向,围绕到达率、稳定性、安全性、并发症与取材有效性等指标建立证据链,推动从工程原型到可转化临床系统的闭环迭代。
更多内容可见个人主页:https://www.ningguochen.net/
[1] Zihan Li#, Yixiao Xu#, Lei Zhang, Taiyu Han, Xinshan Yang, Yingni Wang, Mingxuan Liu, Shenghai Xin, Linxun Liu, Hongen Liao*, Guochen Ning*, “A lightweight portable ultrasound robot for autonomous liver sonography”, in Nature Communication, 2026
[2] Yuchao Zheng, Jianing Zhang, Yutong Wu, Hongen Liao, Guochen Ning*, “A Progressive Gaussian Splatting Framework for Monocular‑Only High‑Fidelity Surgical Scene Reconstruction”, in IEEE Transactions on Biomedical Engineering, vol. 73, no. 8, pp. 2911-2921, Aug. 2026
[3] Hanying Liang, Shipeng Zhang, Guochen Ning*, Jianwen Luo, Hongen Liao, “Quasi-static Elastography-driven Automated Robotic Ultrasound Screening and Localization”, in IEEE Transactions in Biomedical Engineering, vol. 73, no. 7, pp. 2460-2473, July 2026
[4] Jiaqi Chen, Yujie Zhu, Guochen Ning* and Hongen Liao, "Contact-Aware Prediction for Reliable Autonomous Deformable Tissue Retraction in Robotic Surgery," in IEEE Robotics and Automation Letters, vol. 10, no. 10, pp. 10106-10113, Oct. 2025
[5] Jiaqi Chen, Guochen Ning*, Longfei Ma and Hongen Liao, "Autonomous Deformable Tissue Retraction System Based on 2-D Visual Representation and Asymmetric Reinforcement Learning for Robotic Surgery," in IEEE Transactions on Medical Robotics and Bionics, vol. 7, no. 2, pp. 595-606, May 2025
[6] Taiyu Han, Guochen Ning* et al., "Toward Clinical Applications of Intelligent Robotic Ultrasound Systems," in IEEE Reviews in Biomedical Engineering, vol. 19, pp. 227-247, 2026
[7] Jingyi Kang, Ye Wang, Jiayuan Liu, Zhuhao Wang, Xuan Yang, Jie Wang, Jian Wu, Guochen Ning*, Boyu Zhang*, Hongen Liao*, A Soft-Tip Hydraulically Steerable Catheter for Enhanced Flexibility and Safety in Vascular Interventions. Advanced Intelligent Systems, 8: 2500099, 2026
[8] Guochen Ning, Xinran Zhang, Qin Zhang, Zhibiao Wang, Hongen Liao*: Real-time and multimodality image-guided intelligent HIFU therapy for uterine fibroid, Theranostics, Vol. 10, No. 10, pp. 4676-4693, Mar. 2020. (Front Cover Article)
[9] Guochen Ning, Hanyin Liang, Xinran Zhang, and Hongen Liao*: Inverse-Reinforcement-Learning-Based Robotic Ultrasound Active Compliance Control in Uncertain Environments, IEEE Transactions on Industrial Electronics, Vol. 71, No. 2, pp. 1686-1696, Feb. 2024.
[10] Guochen Ning, Hanyin Liang, Xinran Zhang, Hongen Liao*: Autonomous Robotic Ultrasound Vascular Imaging System with Decoupled Control Strategy for External-Vision-Free Environments, IEEE Transactions on Biomedical Engineering, Vol. 70, No. 11, pp. 3166-3177, Nov. 2023
科研项目
1. 主持,国家重点研发计划 青年科学家项目, 2025
2. 主持,国家自然科学基金 面上项目, 2024
3. 主持,中国科协第九届青年人才托举工程项目(科协资助),2023
4. 主持,国家自然科学基金 青年基金, 2022
5. 主持,中国博士后科学基金 面上资助, 2021
主讲课程
84050022 智能手术机器人与导航概论
84000752 数字化医学与微创诊疗原理
84030022 生物医学工程前沿动态讲座
其他社会职务
中国生物医学工程学会 青年专委会委员
专利技术
1. 支气管镜自动导航方法、装置、电子设备及存储介质, 专利号: ZL 202411724705.8
2. 内窥镜图像融合系统及方法、图像融合方法及装置和设备,ZL 202411883679.3
3. 用于超声检查机器人的自主运动决策控制方法及系统, ZL 202011535056.9
4. 一种基于二维超声图像的四维超声重建方法及系统,ZL 2022 0142068.8
 清华大学医学科学楼(清华大学西北门南行50米路西侧)
 62787861
 sygcxybgs@mail.tsinghua.edu.cn
©2017 清华大学生物医学工程学院 版权所有
 微信公众号

